机器人电池核对/ 连接与安装
连接与安装
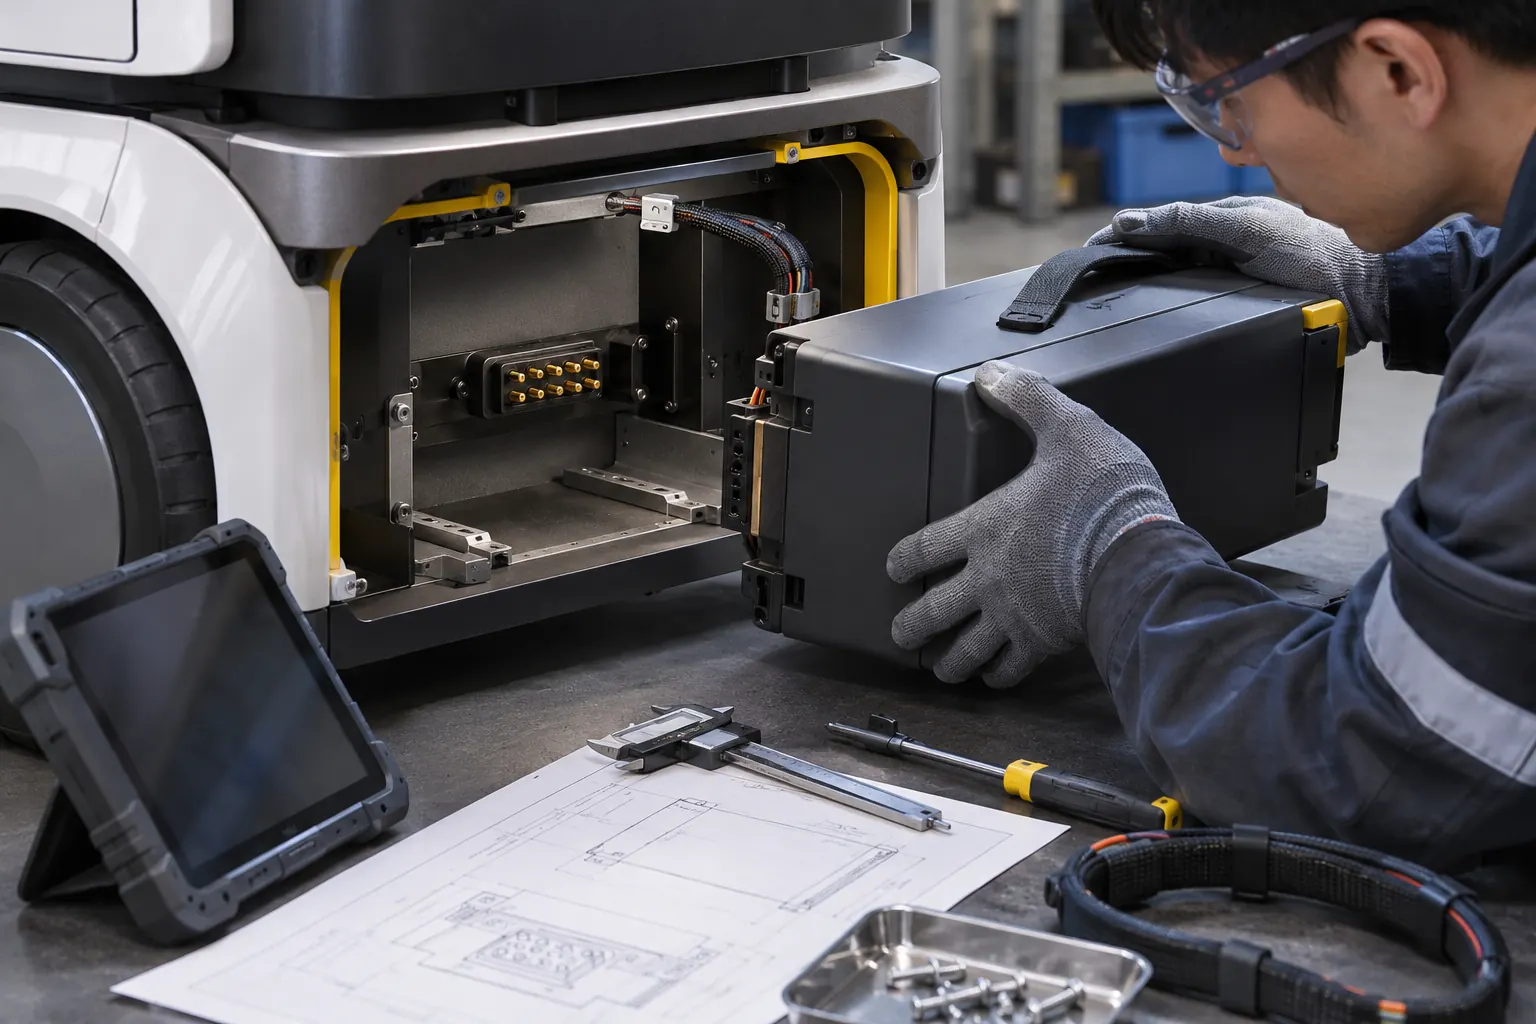
电池仓不仅是长宽高,还包括插拔路径、接触件、固定和线束弯曲空间。针脚定义必须来自图纸或原厂资料;测得外壳尺寸相同不能证明极性和辅助信号相同。
选型与应用说明
原理与关键区别
电池仓不仅是长宽高,还包括插拔路径、接触件、固定和线束弯曲空间。针脚定义必须来自图纸或原厂资料;测得外壳尺寸相同不能证明极性和辅助信号相同。
具体核对步骤
- 记录固定点、连接器键位及线束出口
- 把电源针和通信针逐项对照图纸
- 由有资格人员按原机停机隔离流程确认装配
容易误判的地方
不允许把未知针脚直接带电试接当作辨识方法。
本方向输入与判断
电池仓尺寸、固定方式、接插件照片
极性、针脚与锁止方式由谁确认?
逐项比对尺寸、走线与维护空间
保留记录
安装图签认及线束检查记录
适用边界
相同插头外形不代表针脚一致
原始资料阅读
[S1] Cell Balancing With BQ769x2 Battery Monitors, SLUAA81A
https://www.ti.com/lit/pdf/sluaa81
仅BQ769x2应用说明,阈值不能直接移植至任意电池包
[S2] Transporting Lithium Batteries
https://www.phmsa.dot.gov/lithiumbatteries
美国运输资料入口;具体运输方式与目的地另行核实
沟通前准备
复核记录字段
1. 记录固定点、连接器键位及线束出口
2. 把电源针和通信针逐项对照图纸
3. 由有资格人员按原机停机隔离流程确认装配
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。